Робототехника
Мы выбираем подходящего робота с учётом нагрузки, хода, такта и требований технологического процесса, а затем интегрируем его в реальный производственный процесс.
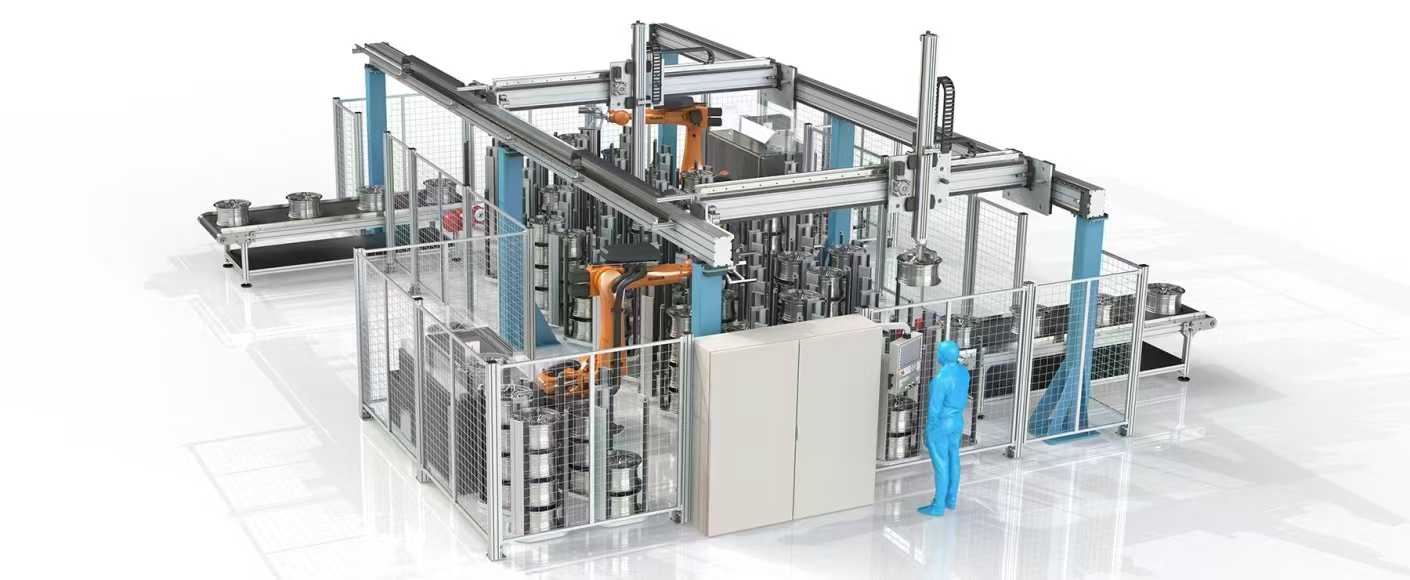
Линейные системы и портальные роботы
Линейное движение может быть реализовано с помощью ременных модулей, шарико-винтовых приводов, сервоприводных модулей, электромеханических цилиндров или линейных двигателей. Такие оси могут объединяться в двухосевые, трёхосевые и портальные системы для задач с заданными требованиями к ходу, нагрузке, скорости, позиционированию и монтажному пространству.
Типичные применения
- Линейное перемещение
- Загрузка и выгрузка
- Захват и укладка
- Точное позиционирование
- Подъём и толкание
- Вспомогательные операции прессования
- Перемещение на большие расстояния
- Оси движения для контрольного оборудования
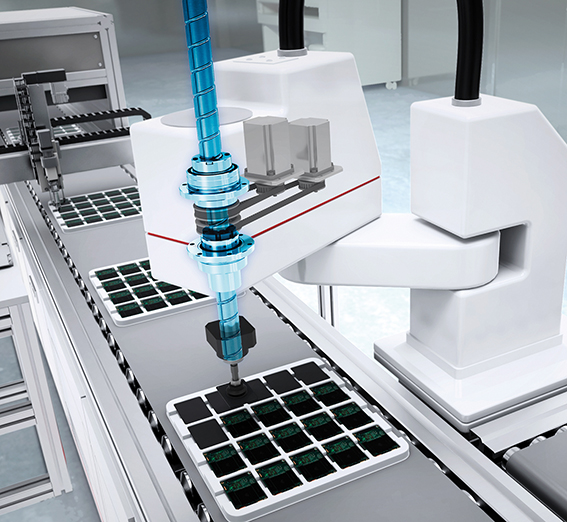
Роботы SCARA
Роботы SCARA подходят для быстрых и повторяющихся операций преимущественно в горизонтальной плоскости. Компактная конструкция делает их особенно эффективными для сборки небольших компонентов и высокоскоростных операций захвата и укладки.
Типичные применения
- Высокоскоростной захват и укладка
- Сборка небольших компонентов
- Установка компонентов
- Закручивание винтов
- Сортировка
- Позиционирование
- Захват с машинным зрением
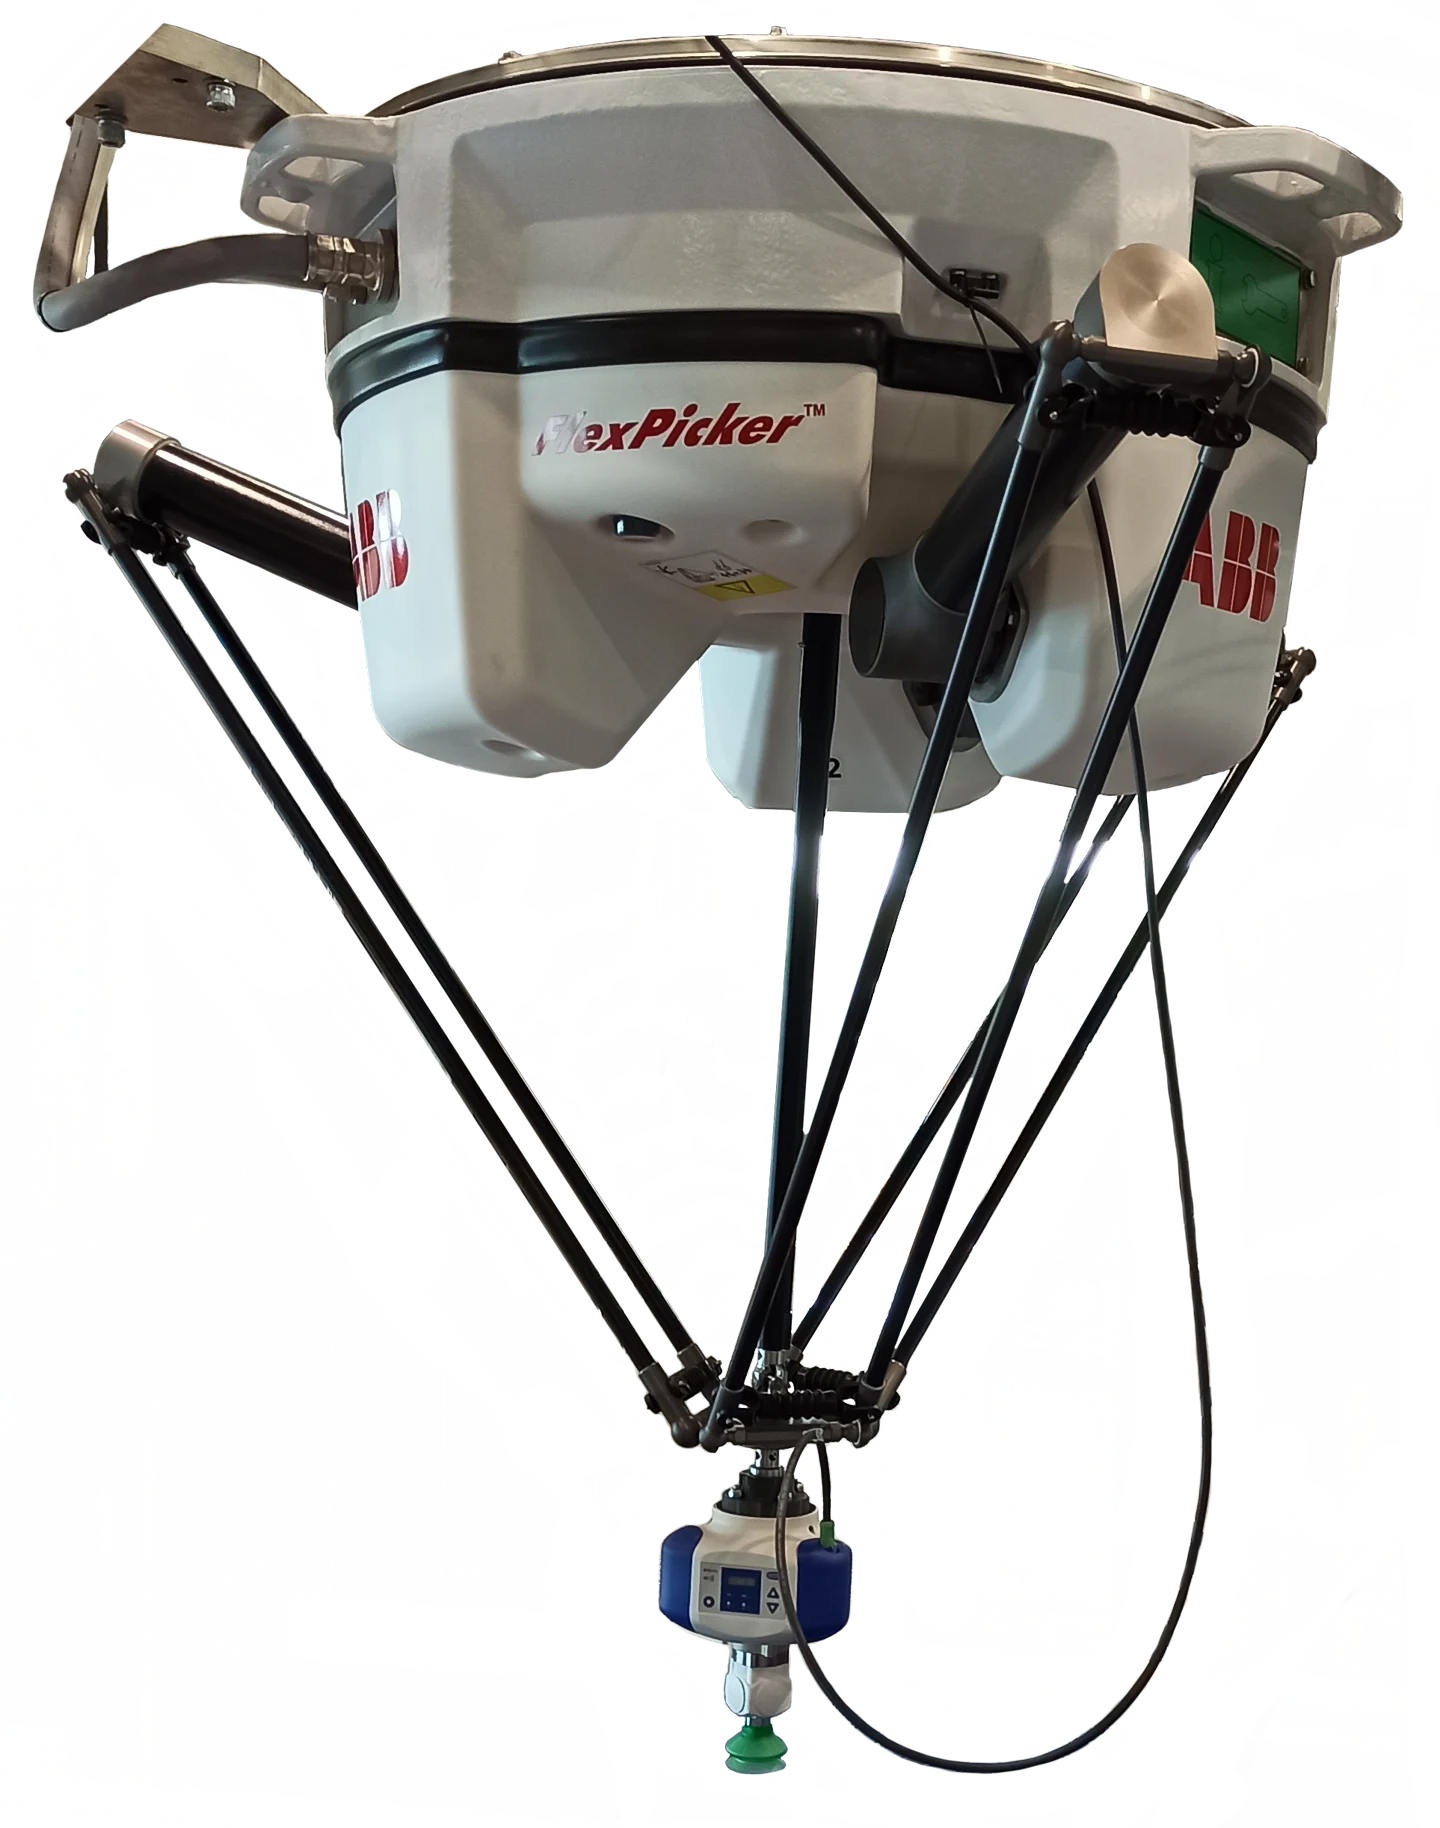
Параллельные роботы
Параллельные роботы предназначены для высокоскоростных операций с небольшими нагрузками и высокой частотой циклов. Они особенно подходят для процессов, где изделия необходимо быстро распознавать, захватывать, сортировать или переориентировать во время непрерывного движения по конвейеру.
Типичные применения
- Работа с пищевой продукцией
- Упаковка и укладка в коробки
- Высокоскоростная сортировка
- Захват изделий с движущегося конвейера
- Захват и укладка с машинным зрением
- Высокоскоростная ориентация небольших изделий
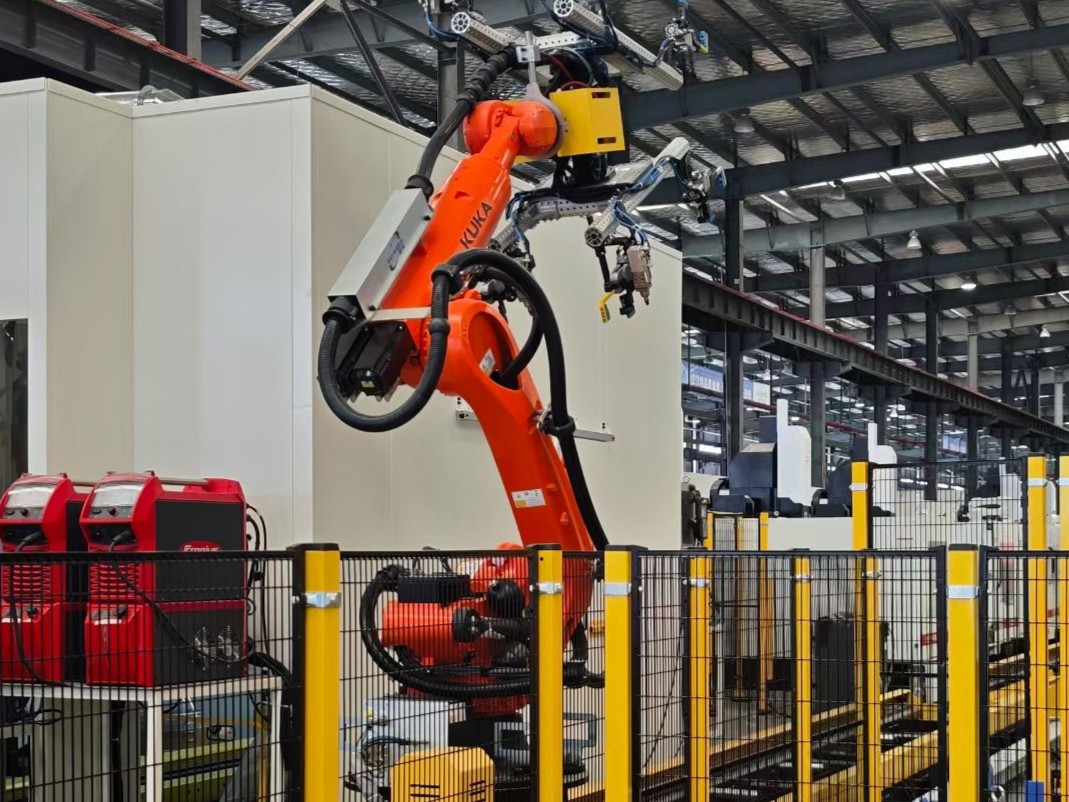
Шестиосевые промышленные роботы
Шестиосевые промышленные роботы обеспечивают высокую свободу перемещения и гибкость ориентации, что позволяет использовать их для сложных траекторий и операций в различных пространственных направлениях. Платформа робота выбирается с учётом нагрузки, рабочей зоны, такта, технологического процесса и стандартов заказчика.
Типичные применения
- Перемещение материалов
- Обслуживание станков
- Сборка
- Сварка
- Нанесение материалов
- Поддержка операций контроля
- Упаковка
- Паллетирование
Распространённые интегрируемые платформыFANUC · ABB · KUKA · Yaskawa · ESTUN · другие платформы в зависимости от требований проекта
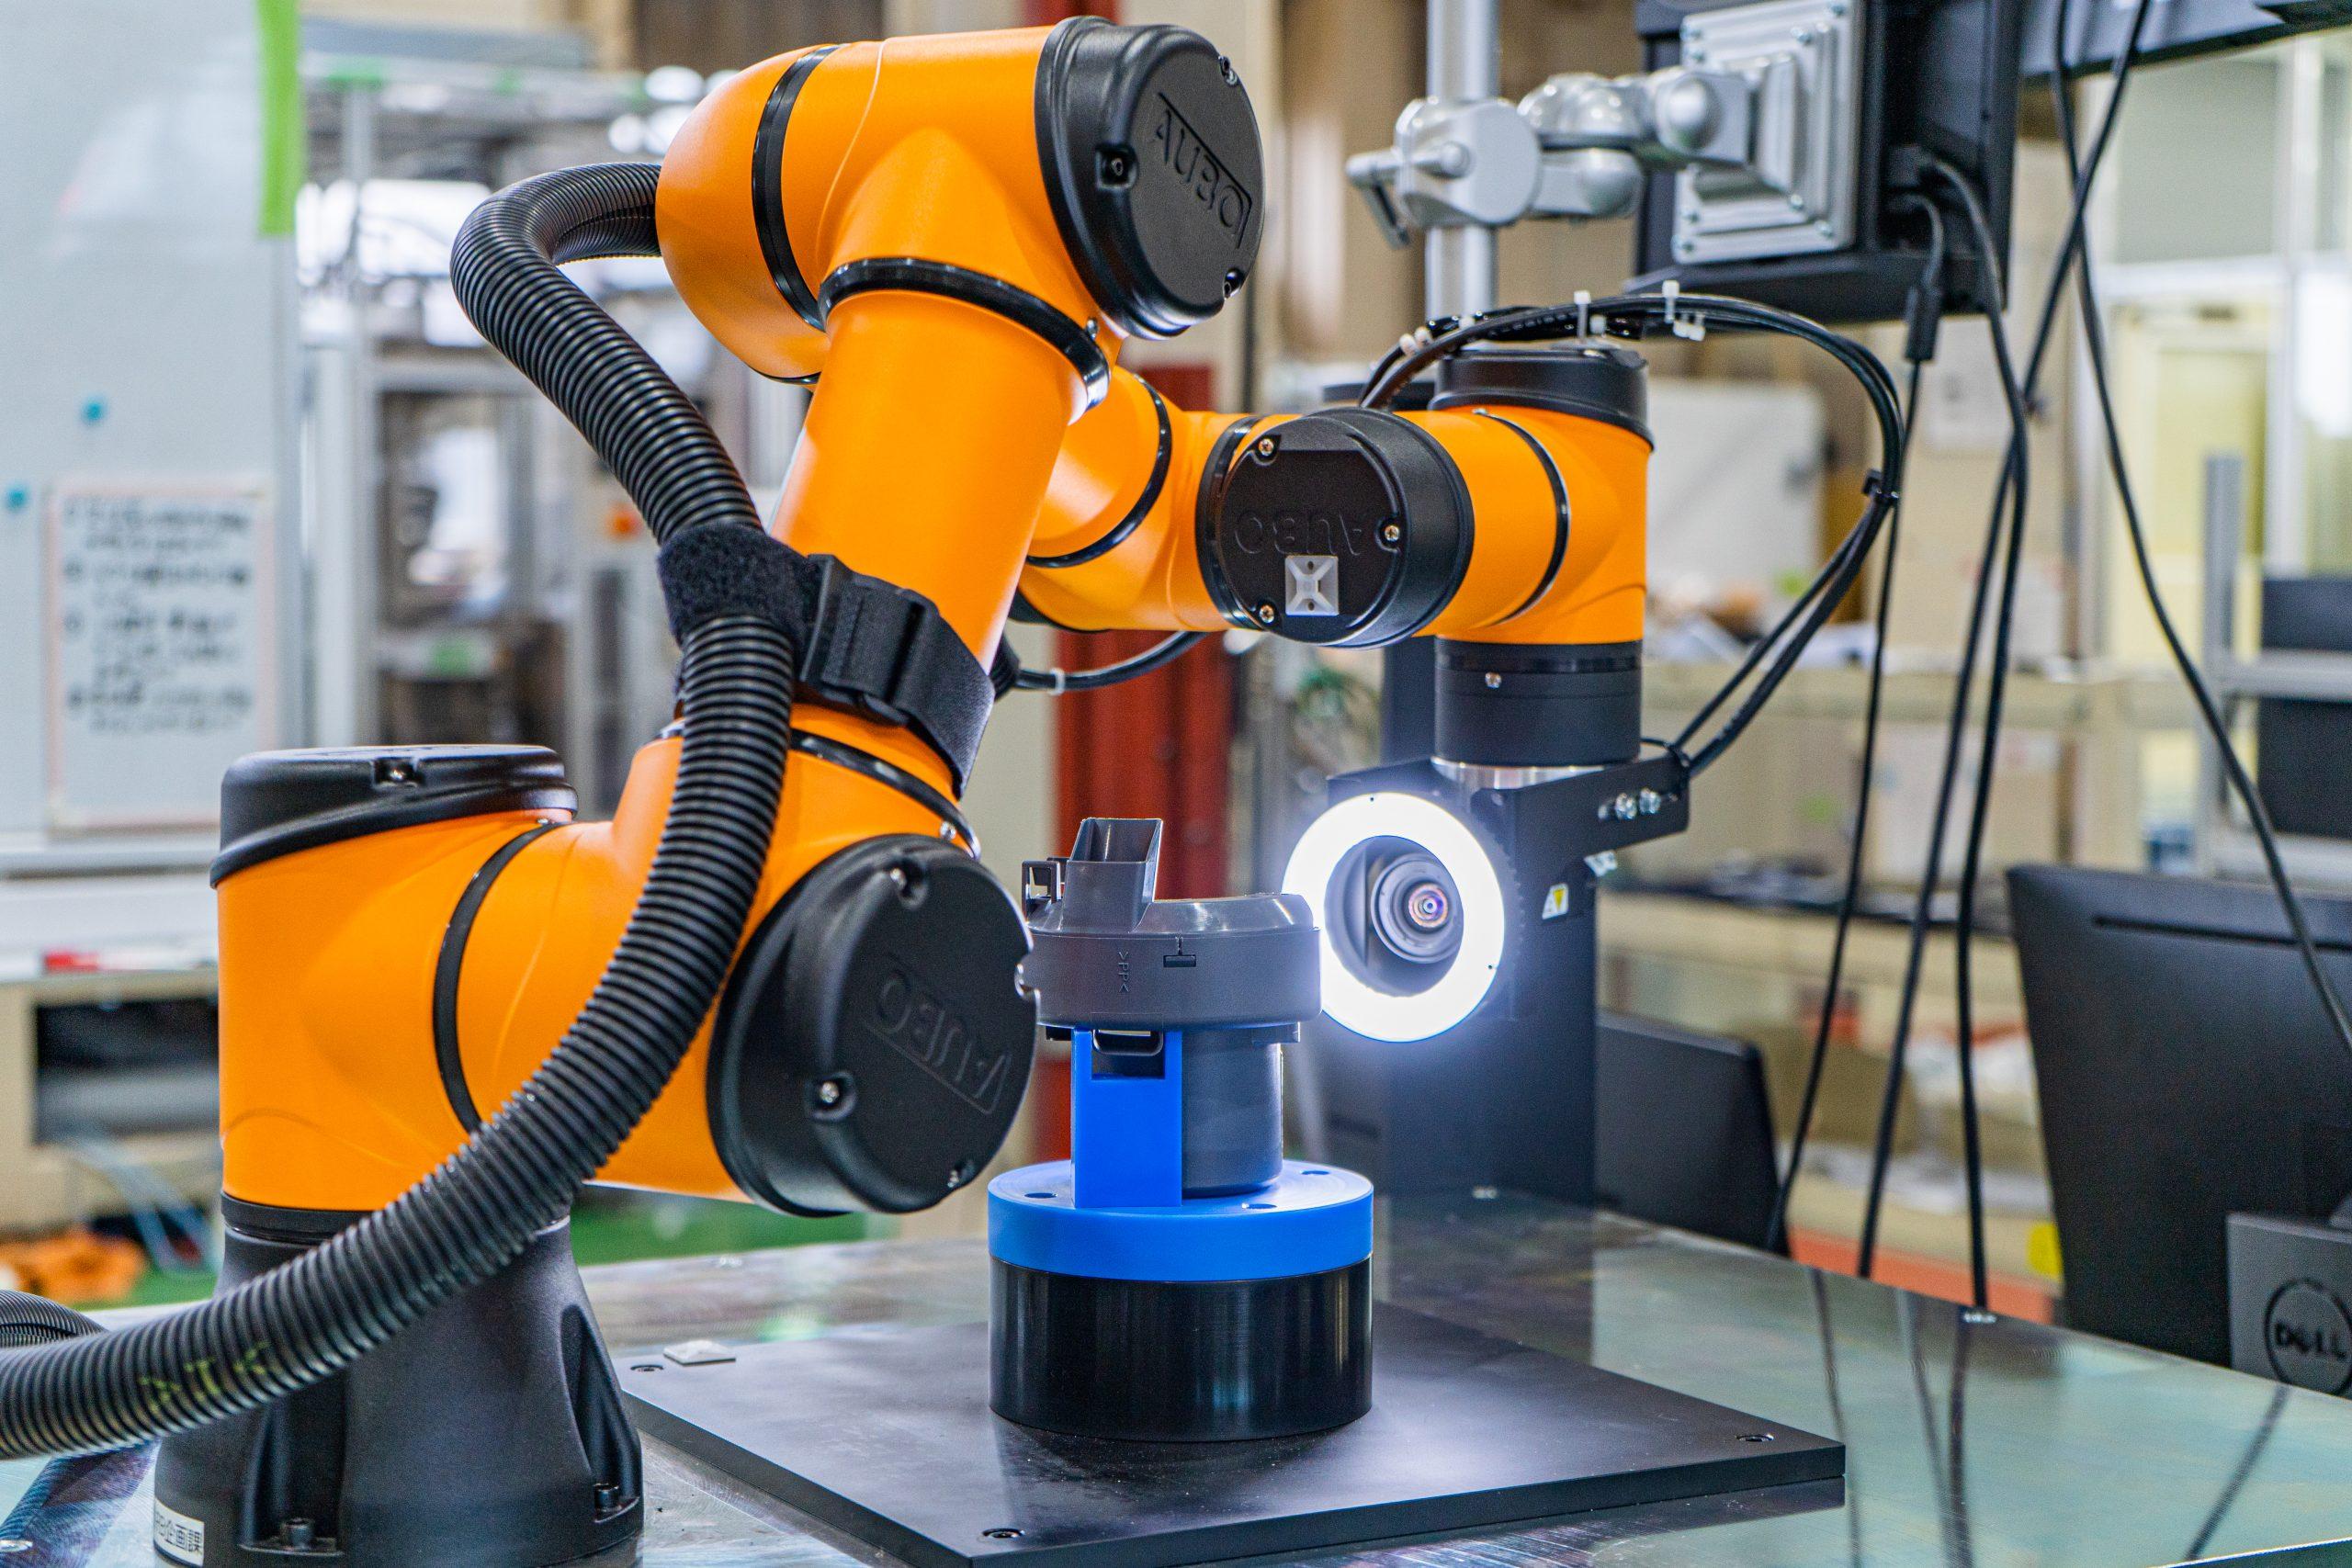
Коллаборативные роботы
Коллаборативные роботы ориентированы на гибкое внедрение и более тесное взаимодействие человека с автоматизированным оборудованием. Они подходят для компактных рабочих зон, часто меняющейся продукции и процессов, в которых сохраняется участие оператора. При этом безопасность каждого применения должна оцениваться с учётом инструмента, скорости, изделия и технологического процесса.
Типичные применения
- Лёгкие операции загрузки и выгрузки
- Сборка небольших компонентов
- Помощь оператору
- Испытания
- Поддержка контроля
- Захват и укладка
- Вспомогательные упаковочные операции
- Обслуживание станков
Роботы не являются изолированными элементами оборудования.
LEONEQ уделяет основное внимание тому, как роботизированные и приводные системы взаимодействуют с конвейерами, оснасткой, машинным зрением, PLC, системами безопасности и реальным производственным процессом.