Robotique
Nous choisissons le robot adapté à la charge, à la course, au temps de cycle et au procédé, puis l'intégrons à la production réelle.
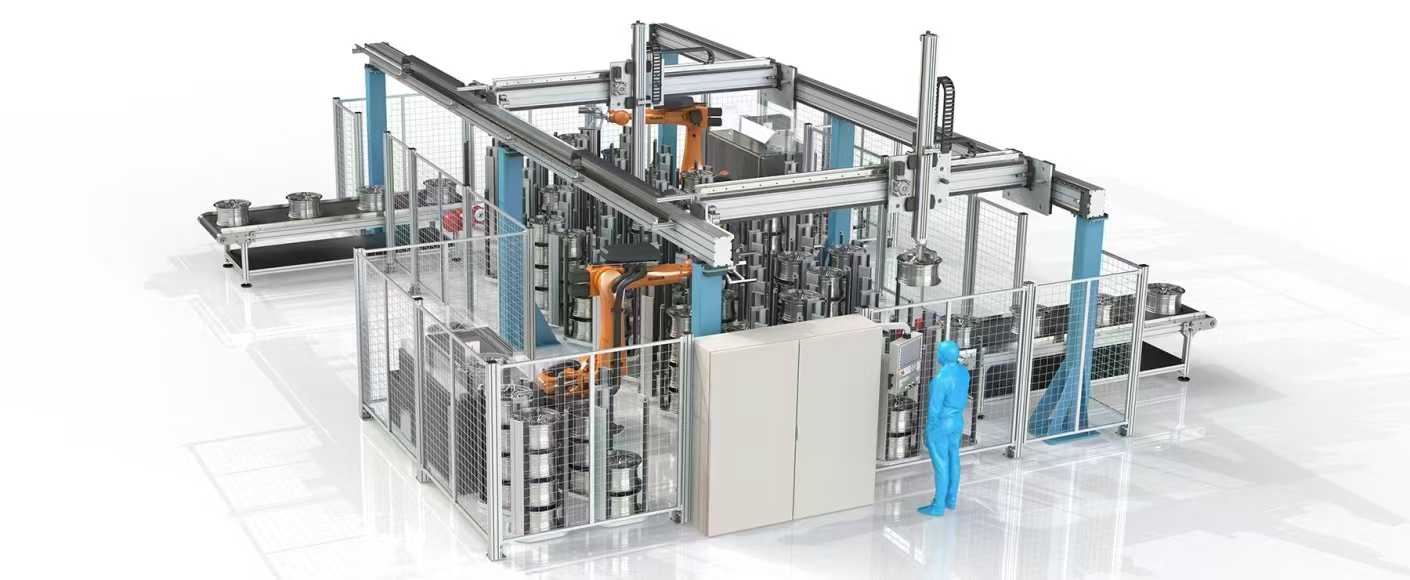
Mouvement linéaire et robots portiques
Le mouvement linéaire peut utiliser des modules à courroie, des vis à billes, des chariots servo-commandés, des vérins électriques ou des moteurs linéaires. Ces axes peuvent former des configurations à deux ou trois axes ou des portiques pour des tâches aux exigences définies de course, charge, vitesse, positionnement et encombrement.
Applications courantes
- Transfert linéaire
- Chargement et déchargement
- Prise et dépose
- Positionnement de précision
- Levage et poussée
- Assistance au pressage
- Manutention à grande course
- Axes de mouvement pour équipements de contrôle
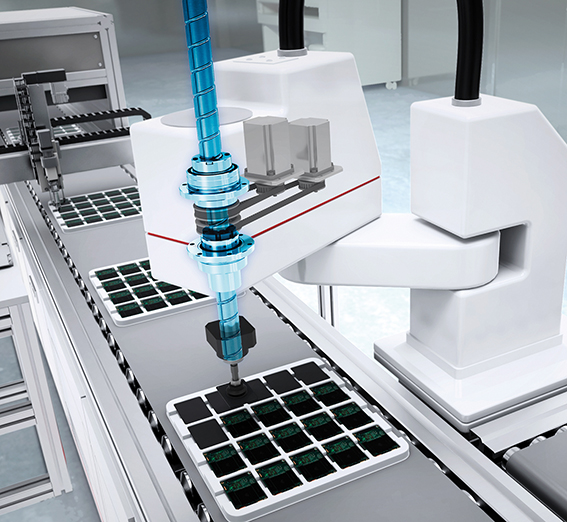
Robots SCARA
Les robots SCARA conviennent aux mouvements rapides et répétitifs dans le plan horizontal. Leur structure compacte est particulièrement adaptée à l'assemblage de petits composants et à la prise-dépose à grande vitesse.
Applications courantes
- Prise-dépose rapide
- Assemblage de petits composants
- Insertion de composants
- Vissage
- Tri
- Positionnement
- Manutention guidée par vision
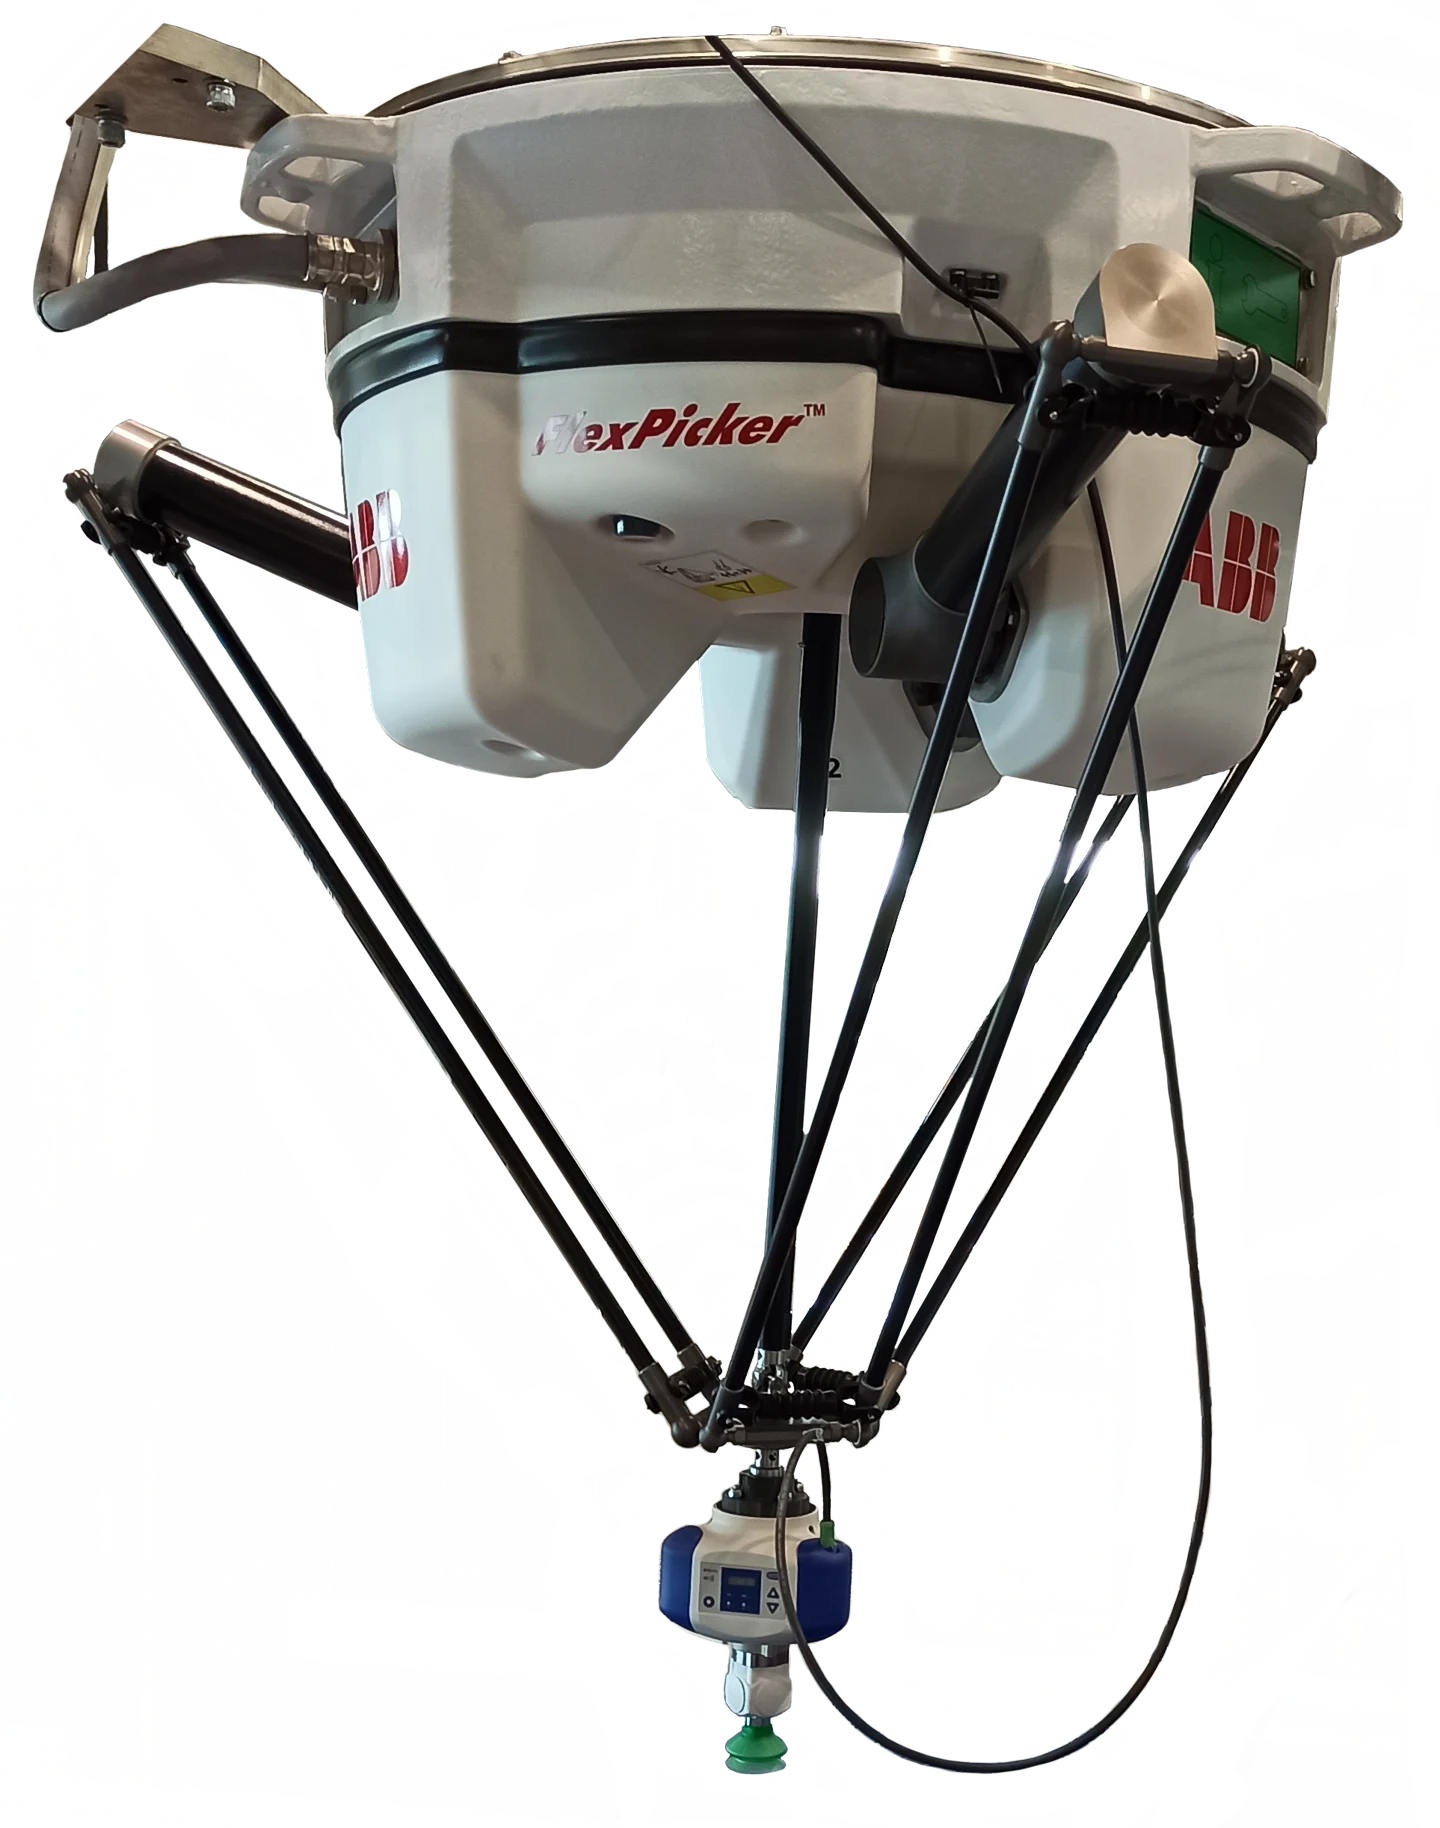
Robots parallèles
Les robots parallèles sont conçus pour la manutention légère à grande vitesse et haute fréquence. Ils conviennent à l'identification, à la prise, au tri ou au réarrangement rapide de produits circulant en continu sur un convoyeur.
Applications courantes
- Manutention de produits alimentaires
- Conditionnement et mise en étui
- Tri rapide
- Prise dynamique sur convoyeur
- Prise-dépose guidée par vision
- Disposition rapide de petits produits
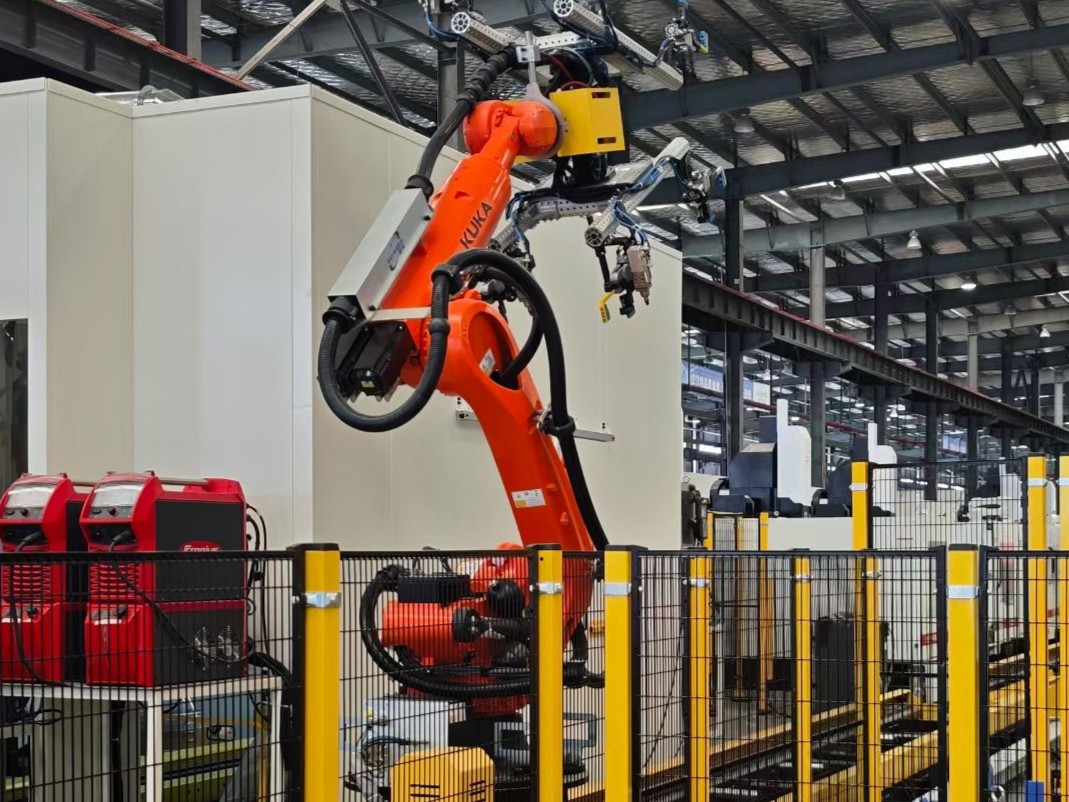
Robots industriels à six axes
Les robots à six axes offrent une grande liberté spatiale et une orientation souple pour les trajectoires complexes et les opérations multidirectionnelles. La plateforme est choisie selon la charge, la portée, le cycle, le procédé et les standards du client.
Applications courantes
- Manutention de matériaux
- Chargement et déchargement de machines
- Assemblage
- Soudage
- Dépose de produit
- Assistance au contrôle
- Conditionnement
- Palettisation
Plateformes robotiques courantesFANUC · ABB · KUKA · Yaskawa · ESTUN · autres plateformes selon le projet
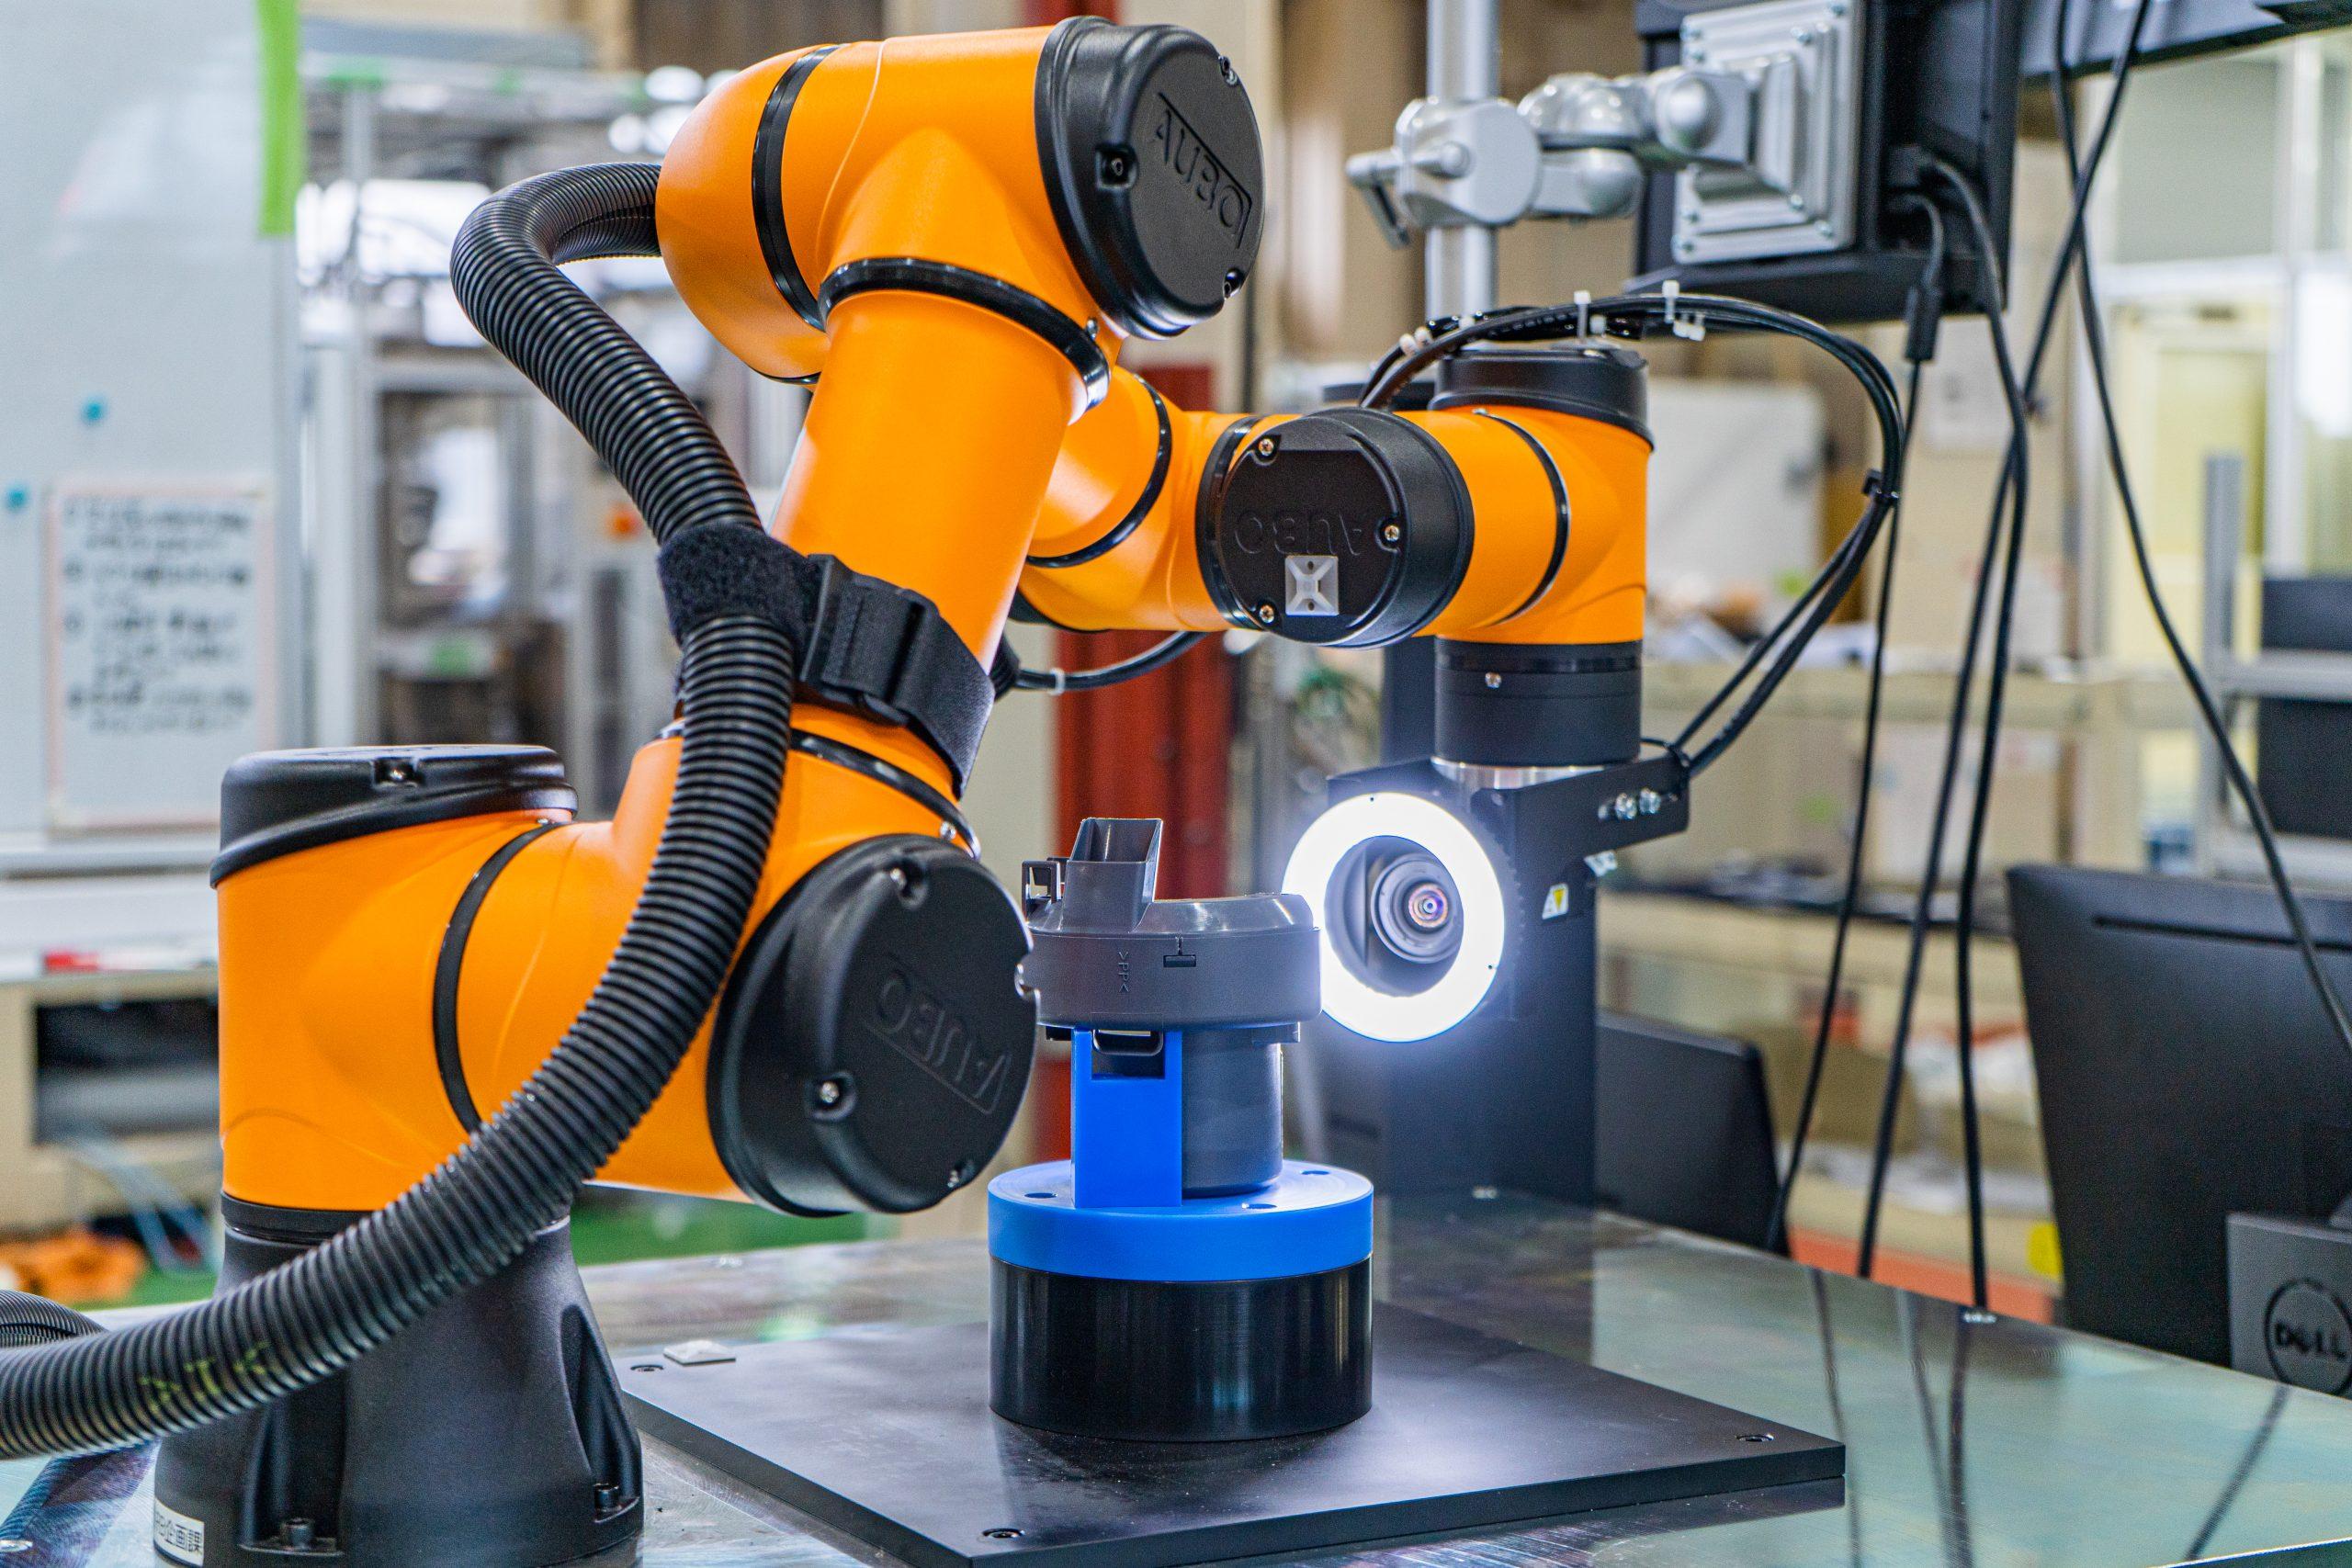
Robots collaboratifs
Les robots collaboratifs privilégient un déploiement flexible et une interaction plus étroite avec les personnes. Ils conviennent aux postes compacts, aux produits évolutifs et aux procédés impliquant des opérateurs. Chaque application doit néanmoins faire l'objet d'une évaluation de sécurité selon l'outil, la vitesse, le produit et le procédé.
Applications courantes
- Chargement et déchargement légers
- Assemblage de petits composants
- Assistance aux opérateurs
- Essais
- Assistance au contrôle
- Prise et dépose
- Assistance au conditionnement
- Chargement et déchargement de machines
Les robots ne sont pas des équipements isolés.
LEONEQ s'attache à coordonner les robots et les plateformes de mouvement avec le convoyage, les outillages, la vision, les commandes PLC, la sécurité et le procédé réel.